Messung des Schräglaufwinkels mit einem optischen Sensor am Rad oder an der Karosserie
Kurz gefasst
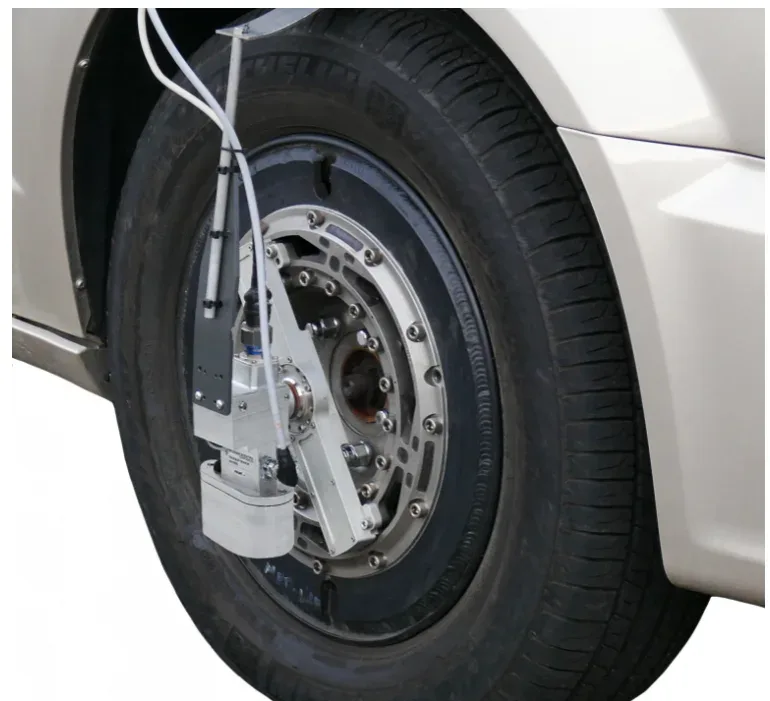
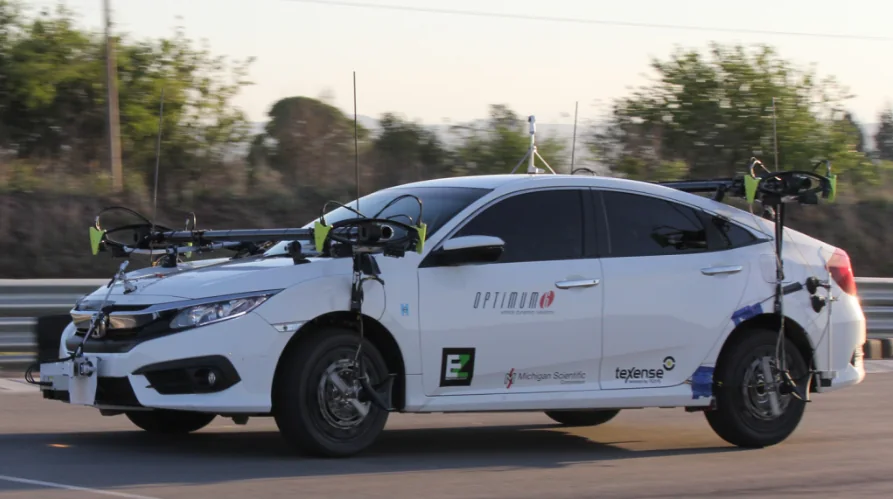
Der Schräglaufwinkel wird an einem Versuchsfahrzeug mit einem optischen Sensor gemessen, der die Fahrbahn ohne Berührung erfasst. Der TrueSlip-Sensor misst die Längs- und die Quergeschwindigkeit der Fahrbahnoberfläche und berechnet den Schräglaufwinkel intern gemäß der SAE-Definition. Er wird an einem Rad montiert – mit Montagehalterungen oder innerhalb einer Messrad-Baugruppe – oder an der Fahrzeugkarosserie, beleuchtet die Fahrbahn mit einer eigenen Infrarotquelle und sendet den Winkel sowie die beiden Geschwindigkeiten über CAN 2.0.
- ± 45°
- Winkelbereich
- ≤ 0,1°
- Auflösung des Schräglaufwinkels oberhalb von 32 km/h, vorläufig
- 1,6 bis 320 km/h
- Geschwindigkeitsbereich
Gemessene Geometrie
Der Schräglaufwinkel ist der Winkel zwischen dem Geschwindigkeitsvektor des Rades oder der Fahrzeugkarosserie und deren Richtung. Der Sensor misst optisch und berührungslos die Geschwindigkeit der Fahrbahnoberfläche in Fahrtrichtung, X, und quer dazu, Y, und berechnet den Winkel aus beiden Werten im Sensor. Kein Rad und kein Arm berührt die Fahrbahn. Die interne Infrarotbeleuchtung hält die Fahrbahnoberfläche unabhängig vom Sonnenlicht ausgeleuchtet.
Die Messung dient drei Arten von Aufgaben: Schräglauf bei der Fahrdynamikprüfung, Schräglaufwinkel des Reifens auf unterschiedlichen Fahrbahnoberflächen und die Prüfung von ADAS- und Sensorik autonomer Fahrzeuge anhand der tatsächlichen Richtung.
Instrumentierung
| Sensor | TrueSlip optischer Schräglaufsensor, kontaktlos, interne Infrarotbeleuchtung |
|---|---|
| Geschwindigkeitsbereich | 1,6 bis 320 km/h |
| Winkelbereich | ± 45° |
| Auflösung des Schräglaufwinkels | ≤ 0,1° oberhalb von 32 km/h, vorläufig |
| Genauigkeit des gemessenen Winkels | ≤ 0,2° oberhalb von 32 km/h, vorläufig |
| Messfrequenz | ≤ 40 Hz |
| Arbeitsabstand | 200 mm ± 50 mm |
| Ausgangssignal | CAN 2,0: Schräglaufwinkel, gefilterte Längsgeschwindigkeit (X), gefilterte Quergeschwindigkeit (Y), feste Verzögerung von ca. 44 ms |
| Versorgungsspannung | 8 bis 18 V DC |
| Schutzart | IP67 |
Vorgehensweise
- 01
Rad oder Karosserie wählen
Am Rad wird der Sensor auf Montagehalterungen oder innerhalb einer Messrad-Baugruppe angebracht. An der Karosserie wird er am Fahrzeug befestigt.
TrueSlip-Schwimmwinkelsensor - 02
Arbeitsabstand einstellen
Der Sensor wird im Abstand von 200 mm zur Fahrbahn ausgerichtet, innerhalb von ± 50 mm.
- 03
Sensor mit Strom versorgen und CAN-Bus anschließen
Versorgungsspannung 8 bis 18 V DC, Signale über CAN 2.0.
- 04
Die drei Signale aufzeichnen
Der Schräglaufwinkel und die gefilterten Längs- und Quergeschwindigkeiten, mit bis zu 40 Hz und einer festen Verzögerung von etwa 44 ms.
Fahrbahnoberflächen und Geschwindigkeit
Der Sensor funktioniert auf trockenen, nassen und trocken vereisten Fahrbahnen. Bei stehendem Wasser oder Schnee auf der Fahrbahn funktioniert er nicht. Die Schutzart ist IP67. Auflösung und Genauigkeit des Winkels werden oberhalb von 32 km/h angegeben und sind vorläufige Spezifikationen.
Mit einem Messrad
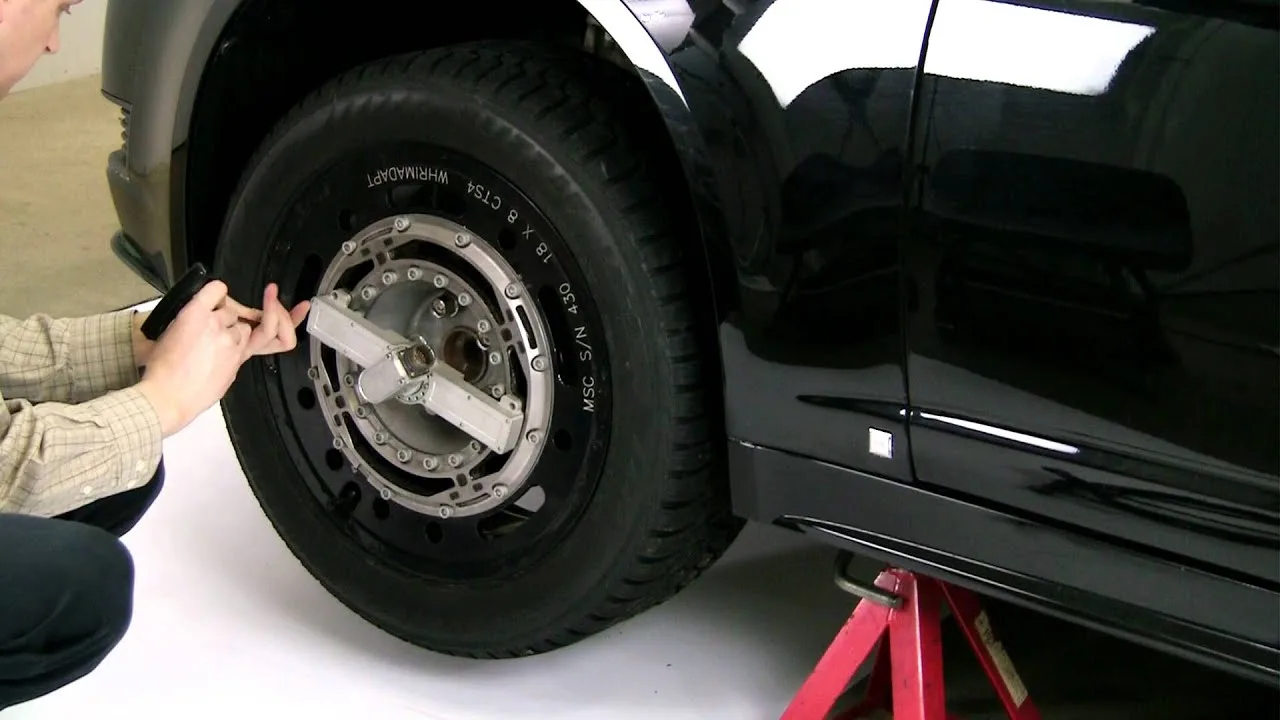
Der Sensor ist für den Einsatz mit Messrädern von Michigan Scientific ausgelegt und kann innerhalb der Messrad-Baugruppe montiert werden. Der Schräglaufwinkel wird dann am Rad aufgezeichnet, an dem die drei Kräfte und drei Momente gemessen werden: Bei einer Bremsprüfung, einem Spurwechsel oder einer engen Kurve werden Seitenkraft und Schräglaufwinkel desselben Rades gemeinsam ausgelesen.
Ergebnis
Der Schräglaufwinkel sowie die Längs- und Quergeschwindigkeiten über CAN, berührungslos gemessen am Rad oder an der Karosserie. Zusammen mit einem Messrad montiert, liefert der Sensor den Schräglaufwinkel neben der Seitenkraft am selben Rad.
Häufige Fragen
Wie wird der Schwimmwinkel gemessen, ohne die Fahrbahn zu berühren?
Mit einem optischen Sensor. Der TrueSlip-Sensor misst die Längs- und Quergeschwindigkeit der Fahrbahnoberfläche berührungslos und berechnet den Schräglaufwinkel intern, wie von der SAE definiert.
Funktioniert ein optischer Schwimmwinkelsensor auf nasser oder vereister Fahrbahn?
Der TrueSlip-Sensor funktioniert auf trockenen, nassen und trocken vereisten Fahrbahnen. Bei stehendem Wasser oder Schnee funktioniert er nicht.
Welche Signale gibt der Schwimmwinkelsensor aus?
Drei Signale über CAN 2.0: der Schräglaufwinkel und die gefilterten Längs- (X) und Quergeschwindigkeiten (Y), mit einer festen Verzögerung von etwa 44 ms.
Kann der Schwimmwinkel am Rad zusammen mit den Radkräften gemessen werden?
Ja. Der TrueSlip-Sensor ist für den Einsatz mit Messrädern von Michigan Scientific ausgelegt und kann innerhalb der Messrad-Baugruppe montiert werden.
Ähnliche Anwendungen
Alle Anwendungen-
 Fahrdynamik Fahrdynamik Die Kräfte und Momente an jedem Rad, während das Fahrzeug bremst, Kurven fährt und die Spur wechselt.
-
 Winter Winterversuche Radkräfte und Radgeschwindigkeit auf Schnee und Eis gemessen, um den Zeitpunkt zu erkennen, an dem ein Reifen ins Rutschen gerät.
-
 Reifen Reifen-Fahrbahn-Reibwert Reifen- und Fahrbahnkräfte werden in drei Richtungen auf einem Traktionsprüfstand gemessen, um den Reibwert zu ermitteln.