Messung der Kräfte und Momente an jedem Rad beim Bremsen und Kurvenfahren
Kurz gefasst
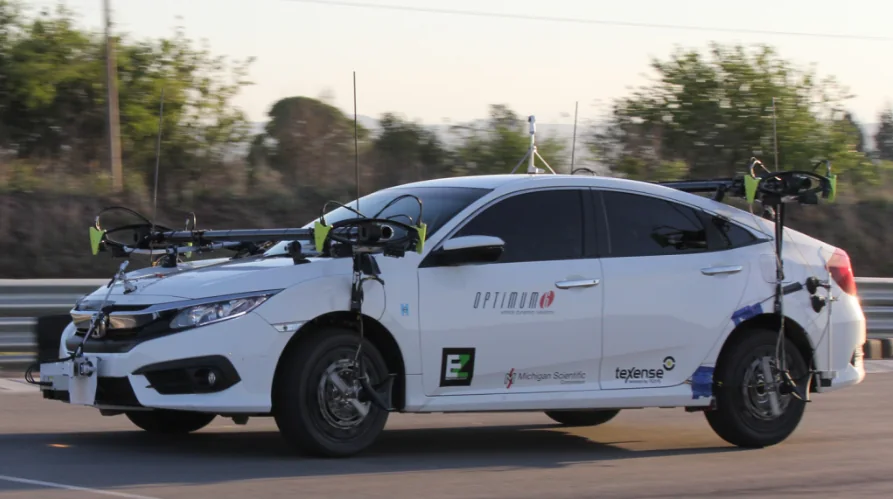
Ein Messrad ersetzt die Radmitte und misst die Längs-, Seiten- und Vertikalkraft an diesem Rad, das Sturzmoment, das Raddrehmoment und das Lenkmoment, jeweils als unabhängiges Signal, zusammen mit dem Radwinkel, der Raddrehzahl und den Beschleunigungen in X- und Z-Richtung. Die Signale werden auf dem Rad digitalisiert und verlassen es über einen Schleifring oder per Telemetrie, und die CT3-Interface-Box rechnet sie in Echtzeit in Fahrzeugachsen um. Mit einem Aufnehmer pro Rad werden ein Bremsversuch, ein Spurwechsel oder eine enge Kurve radweise ausgelesen.
- 6
- unabhängige Lastsignale pro Rad
- 25 bis 700 kN
- Radiale Tragfähigkeit, Baureihen LW und LW-2T
- 0,17°
- Winkelauflösung des Radwinkels, Versionen mit Schleifring
Sechs Lasten am Rad
Längskräfte, in Fahrzeuglängsrichtung, dienen der Analyse von Beschleunigung, Bremsung und Kraftstoffverbrauch. Seitenkräfte, in Fahrzeugquerrichtung, dienen der Kurvenfahrt, dem Fahrverhalten und der Stabilität. Vertikalkräfte, aus Schwerkraft und Fahrbahn, dienen dem Fahrkomfort, den Vibrationen und dem Fahrbahnkontakt. Die drei Momente – Wanken, Nicken und Gieren – zeigen, wie die Radaufhängung auf Kurven, Beschleunigungen und Straßenverhältnisse reagiert.
All diese Lasten gelangen über die Räder in das Fahrzeug, an einem Bauteil, das sich dreht und lenkt. Der Aufnehmer misst die sechs Komponenten an der Radmitte, voneinander getrennt, und die Interface-Box drückt sie mit dem Radwinkel in jedem Augenblick in den Achsen des Fahrzeugs aus.
Instrumentierung
| Aufnehmer | LW-Baureihe, Dehnungsmessstreifen-Vollbrücken, ein unabhängiges Signal pro Komponente |
|---|---|
| Tragfähigkeit, radial | 25 bis 700 kN · 50 kN beim LW50 und 65 kN beim LW65 für Pkw und SUV |
| Nichtlinearität | ≤ 0,2 % v. E. auf Fx, Fy, Fz und My (LW65) · Querempfindlichkeit nach Korrektur ≤ 0,4 % v. E. |
| Ebenfalls gemessen | Radwinkel mit 0,17° Auflösung, Radgeschwindigkeit, Beschleunigung in X und Z |
| Montage | zwischen einem für das Fahrzeug gefertigten Radnabenadapter und einem Felgenadapter; der Stator gehalten von einer Haltestange oder von der Statorwinkel-Korrekturvorrichtung an gelenkten Rädern |
| Signalübertragung | Schleifring mit mitrotierendem Messverstärker oder Telemetrie; austauschbar am selben Aufnehmer |
| Interfacebox | CT3: Koordinatentransformation und Übersprechen-Korrektur in Echtzeit, analoge, CAN-2.0-, CAN-FD- und Ethernet-Ausgänge, EtherCAT mit einem Zusatzmodul |
| Umfeld | wetterfest, temperaturkompensiert, −40 bis 125 °C; IP67 bei der LW65 |
Vorgehensweise
- 01
Aufnehmer anstelle der Radmitte montieren
Der Aufnehmer wird zwischen einem für das Fahrzeug gefertigten Radnabenadapter und einem Felgenadapter montiert.
Messräder der Baureihe LW - 02
Den Stator festhalten
Bei einem gelenkten Rad korrigiert die Statorwinkel-Korrekturvorrichtung den Radwinkel in Echtzeit, sodass die Lasten mit dem richtigen Winkel aufgelöst werden.
Statorhalterung und Winkelkorrektur - 03
Lasten in der Interface-Box zerlegen
Die CT3-Interface-Box führt die Koordinatentransformation und die Kompensation des Übersprechens in Echtzeit durch, mit analogen, CAN- und Ethernet-Ausgängen.
- 04
Schwimmwinkel bei Bedarf hinzufügen
Der optische Sensor TrueSlip liefert den Schräglaufwinkel über CAN, am Rad oder an der Karosserie montiert. Er kann innerhalb der Messrad-Baugruppe montiert werden.
TrueSlip-Schwimmwinkelsensor
Doppelspurwechsel mit einem Lkw der Klasse 8
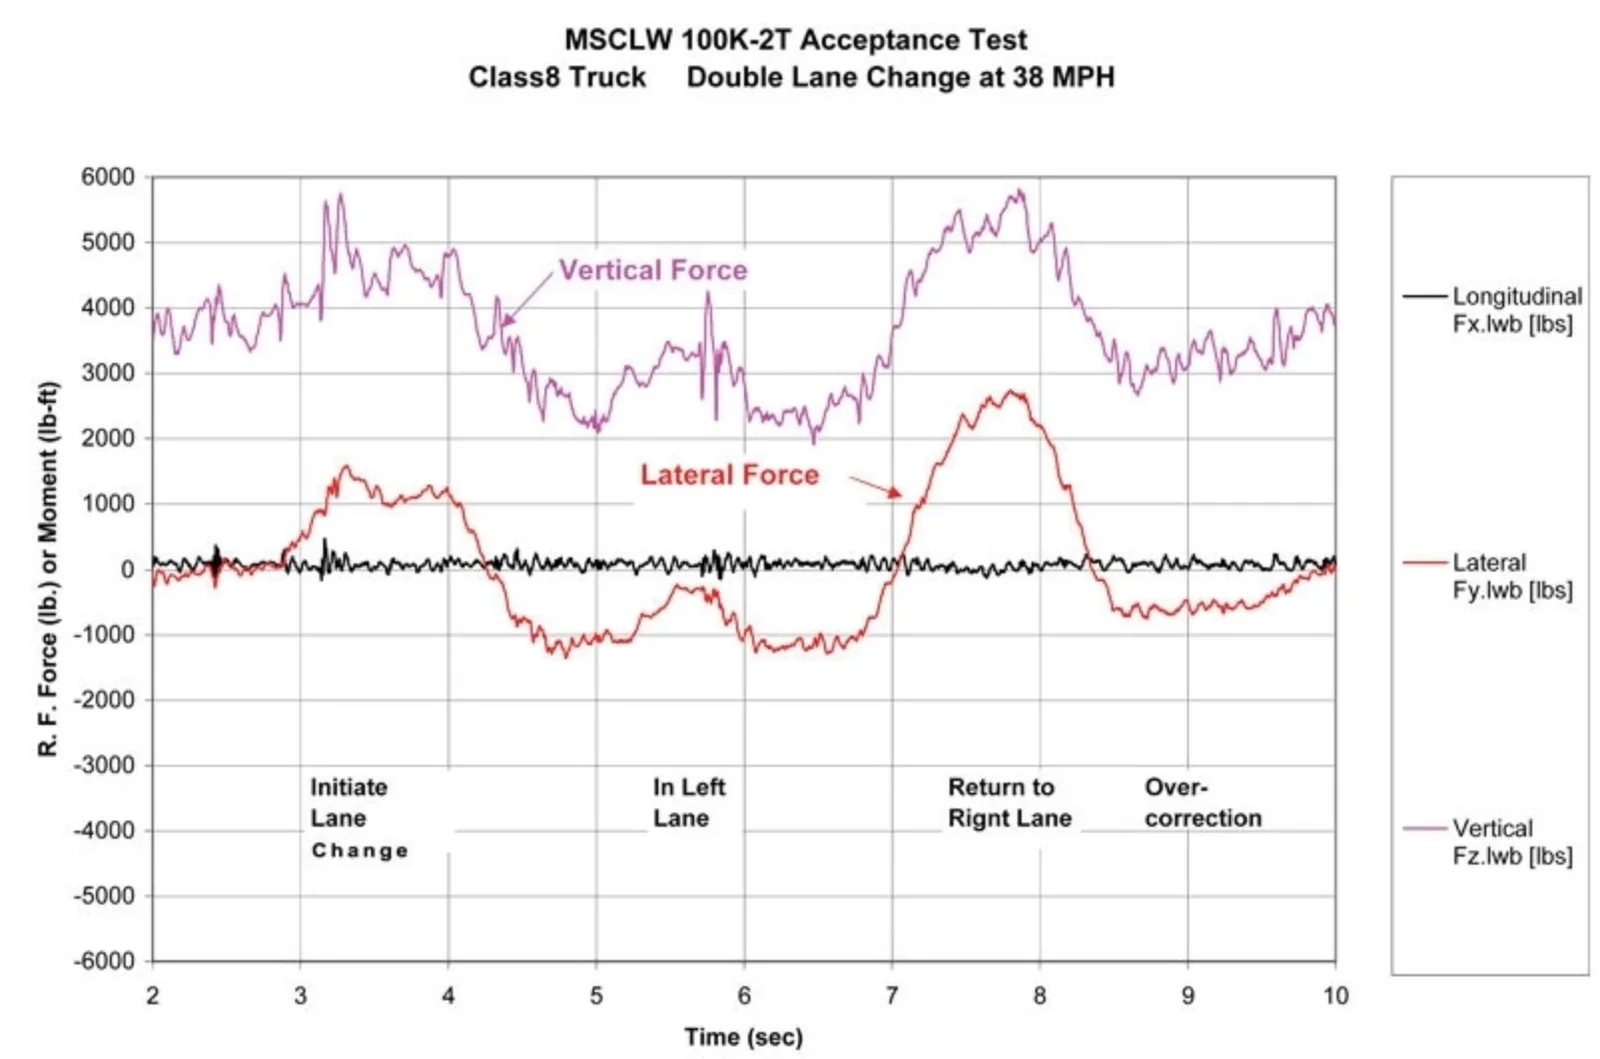
Derselbe Aufbau erfasst Bremsversuche, Spurwechsel, scharfe Kurvenfahrten und normale Fahrt. Bei diesem Abnahmetest an einem Lkw der Klasse 8 trägt das rechte Vorderrad ein LW-2T-100K. Die Seitenkraft steigt, wenn der Lkw seine Fahrspur verlässt, kehrt sich beim Zurückkehren um, und das Diagramm vermerkt eine Überkorrektur am Ende des Manövers; die Vertikalkraft wird daneben aufgezeichnet.
Verwendung der Daten
Daten der Radkräfte werden bei Arbeiten an Reifen, Bremsen, Fahrwerk, Komfort, Aerodynamik, Antriebsstrang und Modellen der Fahrdynamik eingesetzt sowie zum Vergleich von Fahrzeugen untereinander. Bei Elektrofahrzeugen dienen sie Effizienzuntersuchungen und fließen in die Entwicklung der Sicherheits- und Regelfunktionen sowie des autonomen Fahrens ein.
Ergebnis
Drei Kräfte, drei Momente, Raddrehzahl und Radwinkel an jedem Rad, in Fahrzeugachsen, aufgezeichnet während des Fahrmanövers. Jedes Fahrverhalten, vom Bremsen bis zur Kurvenfahrt, zeigt sich in den Radlasten, die es erzeugen.
Häufige Fragen
Was misst ein Messrad bei einem Fahrdynamikversuch?
Die Längs-, Seiten- und Vertikalkraft am Rad, das Sturzmoment, das Raddrehmoment und das Lenkmoment, jeweils als unabhängiges Signal, zusammen mit dem Radwinkel, der Raddrehzahl und der Beschleunigung in X- und Z-Richtung.
Wie wird der Schräglaufwinkel beim Handling-Versuch gemessen?
Mit dem optischen Sensor TrueSlip, der an einem Rad oder an der Fahrzeugkarosserie montiert wird. Er kann innerhalb der Messrad-Baugruppe montiert werden und gibt den Winkel über CAN aus.
Können Radkräfte auf nasser Fahrbahn gemessen werden?
Ja. Die Aufnehmer sind wetterfest und temperaturkompensiert, und der LW65 ist mit IP67 klassifiziert.
Wie gelangen die Signale von einem rotierenden Rad zum Datenschreiber?
Die Signale werden auf dem Rad digitalisiert, verlassen es über einen Schleifring oder eine Telemetrieverbindung und gelangen zur CT3-Interface-Box, die die Koordinatentransformation und die Kompensation des Übersprechens in Echtzeit durchführt, mit analogen Ausgängen, CAN 2.0, CAN FD und Ethernet sowie EtherCAT mit einem Zusatzmodul.
Ähnliche Anwendungen
Alle Anwendungen-
 Betriebsfestigkeit Radlasten auf der Straße Drei Kräfte und drei Momente an jedem Rad, aufgezeichnet, während das Fahrzeug gefahren wird.
-
 Winter Winterversuche Radkräfte und Radgeschwindigkeit auf Schnee und Eis gemessen, um den Zeitpunkt zu erkennen, an dem ein Reifen ins Rutschen gerät.
-
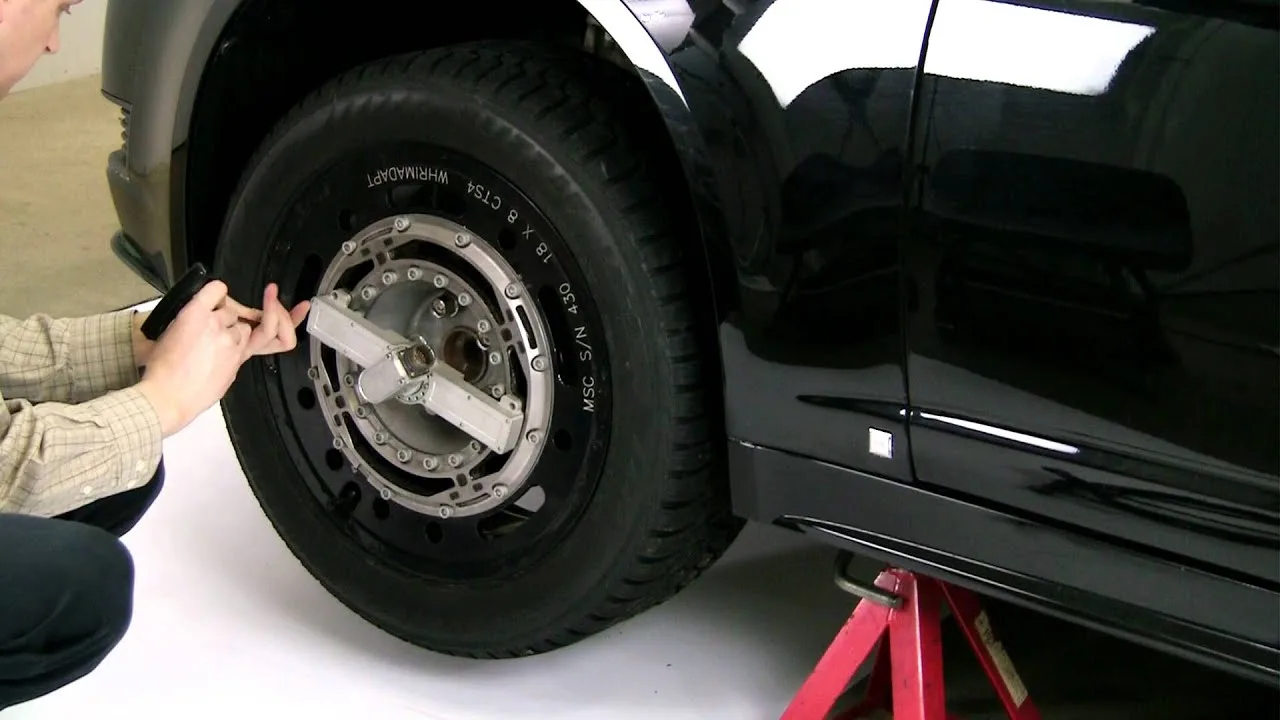 Reifen Reifen-Fahrbahn-Reibwert Reifen- und Fahrbahnkräfte werden in drei Richtungen auf einem Traktionsprüfstand gemessen, um den Reibwert zu ermitteln.