Messung von Lenkmoment und Lenkwinkel am Lenker eines Motorrads
Kurz gefasst
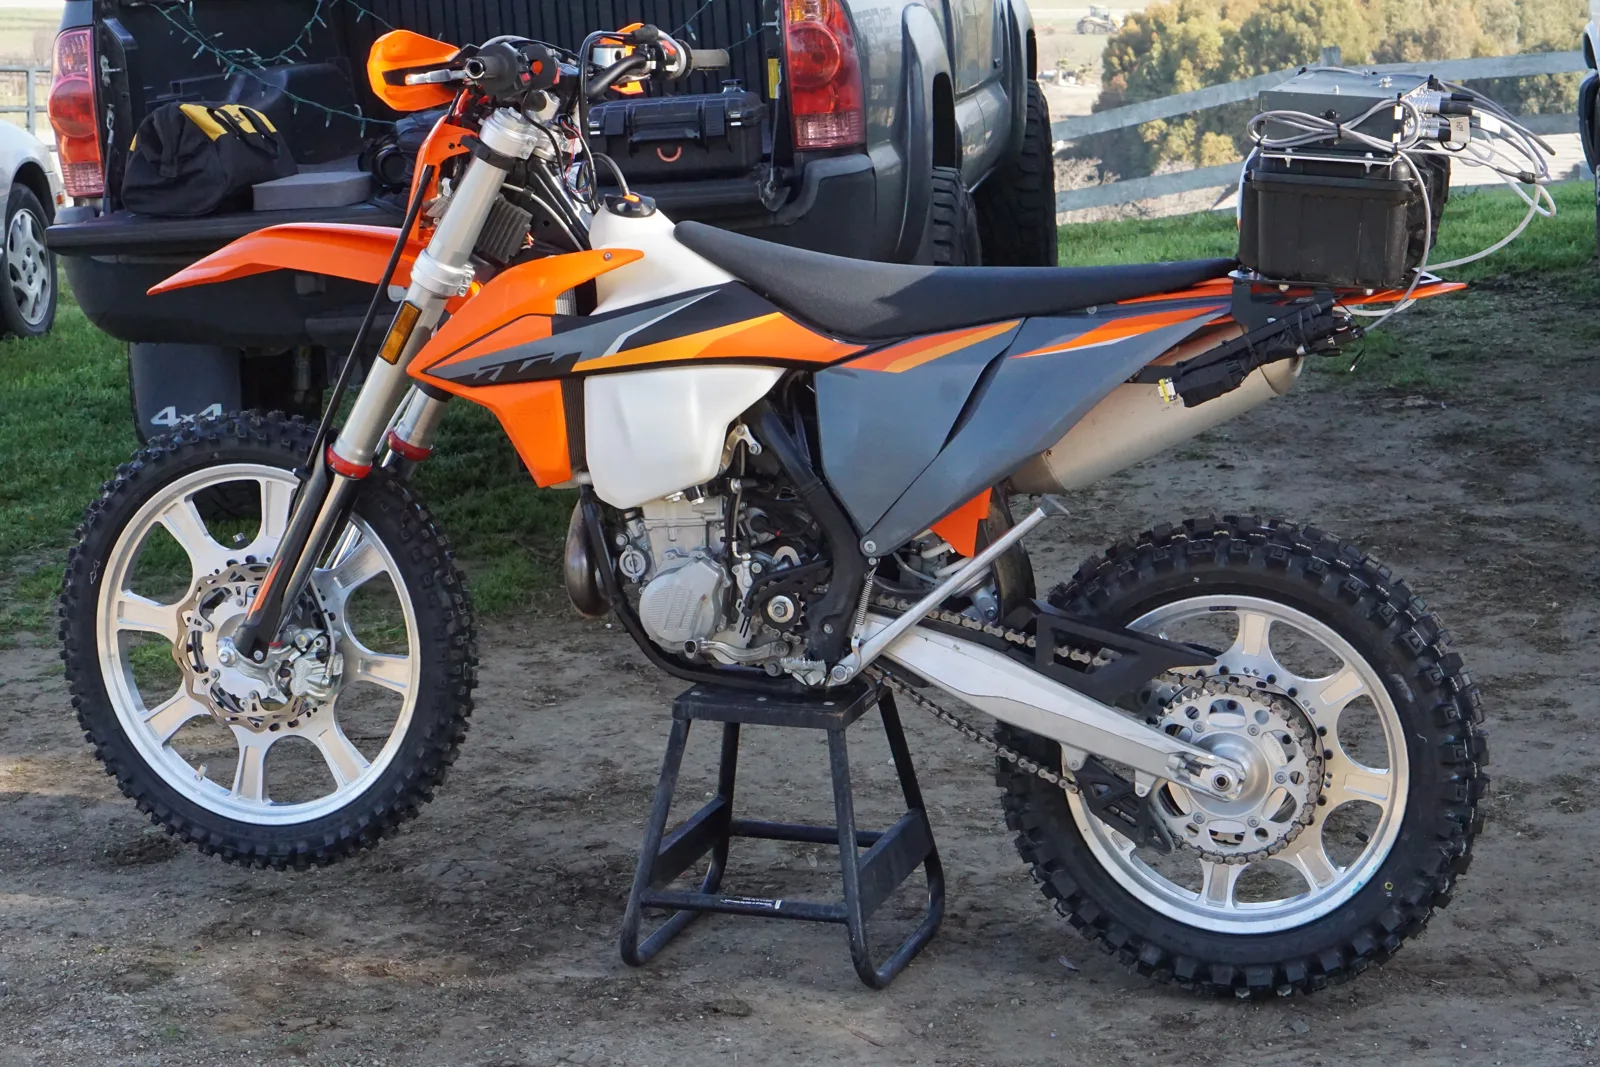
Das Modell HBT misst das Lenkmoment und den Lenkwinkel am Lenker eines Motorrads oder an der Lenkwelle eines ATV. Es ersetzt die vorhandenen Lenkerklemmen oder wird an diesen befestigt, sodass der Lenker wie zuvor funktioniert. Ein Sensor mit Dehnungsmessstreifen in Vollbrückenschaltung erfasst das Moment bis zu 135 N·m, ein induktiver Drehgeber den Winkel über ± 180°. Eine DIGI-STEER-Steuereinheit versorgt beide und gibt ± 10 V und CAN 2.0 aus.
- ± 135 N·m
- Momentenbereich
- ± 180°
- Lenkwinkelbereich
- ± 0,3°
- Winkelgenauigkeit
Momentenfluss
Die Eingabe des Fahrers ist eine Kraft an jedem Lenkergriff. Das Kräftepaar erzeugt ein Moment um die Lenkachse, und dieses Moment geht vom Lenker durch das HBT in die Gabelbrücke; das HBT sitzt zwischen beiden und ersetzt die Lenkerklemmen. Der Drehmomentaufnehmer ist ein Sensor mit Dehnungsmessstreifen in Vollbrückenschaltung aus hochfestem Edelstahl, temperaturkompensiert von −12 bis 49 °C, mit einer Nichtlinearität unter 1 % des Messbereichsendwerts.
Der Lenkwinkel stammt von einem hochauflösenden induktiven Drehgeber, der mit bis zu 333 min⁻¹ ausgelesen wird. Seine Verdrehsicherung ist an einer feststehenden Referenz am Motorrad befestigt. Ein Moment gegen den Uhrzeigersinn ergibt ein positives Ausgangssignal.
Instrumentierung
| Modell | HBT Lenkermoment- und Winkelaufnehmer |
|---|---|
| Nennmoment | 135 N·m · Messbereiche unter 135 N·m möglich · zulässige Axiallast 440 N |
| Nichtlinearität des Drehmoments | < 1 % des Messbereichsendwerts |
| Lenkwinkel | ± 180°, Genauigkeit ± 0,3°, bis 333 min⁻¹ |
| Ausgänge | ± 10 V und CAN 2,0 mit 1 Mbit/s · Lenkrate nur über CAN |
| Montage | statt der Lenkerklemmen oder auf ihnen · ein Montagesystem kann für das Fahrzeug konstruiert und gefertigt werden |
| Temperatur und Schutz | −20 bis 80 °C im Betrieb · IP65 |
| Gewicht | 1,6 kg, Aufnehmerbaugruppe |
Signalpfad
Der Aufnehmer und der Winkelsensor werden von einer DIGI-STEER-Steuereinheit mit Strom versorgt und gesteuert; diese wird mit 9 bis 36 V DC gespeist und verfügt über die Bedienelemente für die Nullstellung und die Shunt-Kalibrierung. Moment und Winkel werden mit ± 10 V und über CAN 2.0 mit 1 Mbit/s ausgegeben; die Lenkwinkelgeschwindigkeit nur über CAN. Das System wird mit dem Sensor, dem Drehgeber, den Halterungen und der Signalaufbereitungselektronik geliefert.
Vorgehensweise
- 01
Aufnehmer montieren
Das HBT ersetzt die vorhandenen Lenkerklemmen oder wird auf diesen montiert. Der Lenker wird daran geklemmt.
Modell HBT Lenkermoment- und Winkelaufnehmer - 02
Verdrehsicherung des Drehgebers befestigen
Die Verdrehsicherung des Winkelsensors wird an einem festen Punkt des Motorrads befestigt.
- 03
Steuereinheit anschließen
Die DIGI-STEER-Einheit, 9 bis 36 V DC, setzt den Aufnehmer auf Null und führt die Shunt-Kalibrierung durch.
- 04
Drehmoment und Winkel aufzeichnen
± 10 V und CAN 2.0 zum Datenerfassungsgerät; Lenkwinkelgeschwindigkeit über CAN.
Radkräfte am selben Motorrad
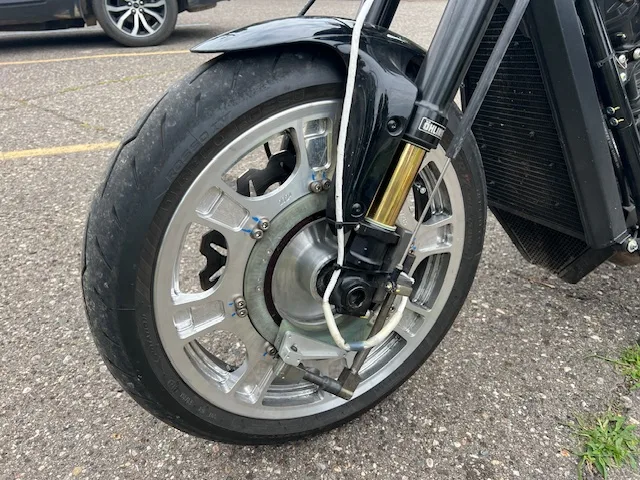
Am selben Motorrad liefert ein Messrad die drei Kräfte und drei Momente am Radmittelpunkt. Für Motorräder ist das LW25 mit 25 kN auf Fx und Fz und 8,9 kN auf Fy ausgelegt, mit einem Telemetrie-Paket an der Außenseite. Der Aufnehmer am Lenker liefert die Lenkeingabe des Fahrers, das Messrad die Lasten am Reifen.
Ergebnis
Das Moment am Lenker bis zu 135 N·m und der Lenkwinkel über ± 180°, zusammen aufgezeichnet am Motorrad oder am ATV mit ± 10 V und über CAN 2.0. Der Lenker funktioniert während des Versuchs wie gewohnt.
Häufige Fragen
Verändert ein Lenkermomentaufnehmer das Lenkverhalten des Motorrads?
Nein. Das Modell HBT ersetzt die vorhandenen Lenkerklemmen oder wird auf diesen montiert, und die ursprüngliche Bedienung des Lenkers bleibt unverändert.
Welchen Messbereich deckt ein Lenkmomentsensor für ein Motorrad ab?
Das Modell HBT ist für 135 N·m ausgelegt, mit einer Nichtlinearität von unter 1 % des Messbereichsendwerts. Messbereiche unter 135 N·m sind möglich.
Kann der Lenkwinkel zusammen mit dem Lenkmoment an einem Motorrad gemessen werden?
Ja. Ein induktiver Drehgeber im selben Aufnehmer liefert den Lenkwinkel über ± 180° mit einer Genauigkeit von ± 0,3°, und die Lenkwinkelgeschwindigkeit ist über CAN verfügbar.
Kann derselbe Aufnehmer auf einem ATV verwendet werden?
Ja. Das Modell HBT wird am Lenker eines Motorrads oder an der Lenkwelle eines ATV montiert.
Ähnliche Anwendungen
Alle Anwendungen-
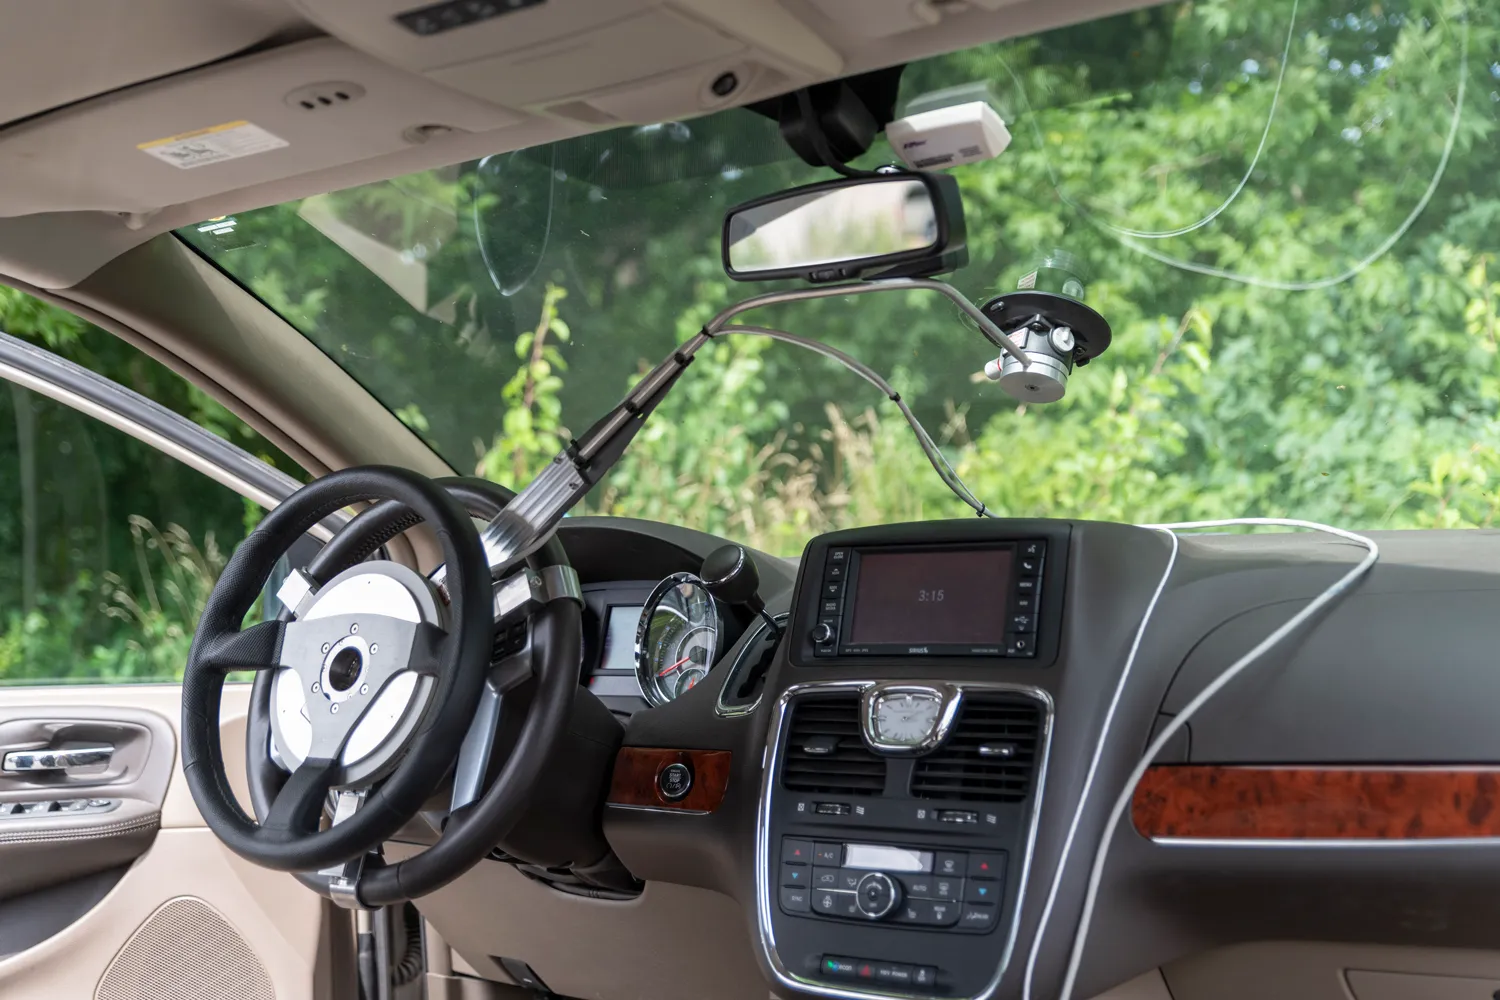 Lenkung Lenkmoment und Lenkwinkel Das vom Fahrer aufgebrachte Lenkmoment und der Lenkwinkel, gemessen am Lenkrad, auf der Straße oder im Labor.
-
 Fahrdynamik Fahrdynamik Die Kräfte und Momente an jedem Rad, während das Fahrzeug bremst, Kurven fährt und die Spur wechselt.
-
 Betriebsfestigkeit Radlasten auf der Straße Drei Kräfte und drei Momente an jedem Rad, aufgezeichnet, während das Fahrzeug gefahren wird.