Umwandlung von Drehgeberimpulsen in eine Geschwindigkeitsspannung und eine Winkelspannung für das Datenerfassungssystem
Kurz gefasst
Manche Datenerfassungssysteme können schnelle Drehgeber-Impulsfolgen nicht auslesen. Der EC-LV, ein Frequenz-Spannungs-Wandler, der in Reihe zum Drehgeberkabel geschaltet wird, liest Phase A, Phase B und den Indeximpuls aus und liefert zwei Spannungen: ± 10 V DC proportional zur Winkelgeschwindigkeit und 0 bis 10 V DC proportional zur Winkelposition über 0 bis 360°. Er bezieht seine Versorgungsspannung aus dem Drehgeberkabel, und die Drehgeberimpulse werden zum Aufzeichnungsgerät durchgeleitet.
- ± 10 V DC
- Geschwindigkeitsausgang, bei Messbereichsendwert der Geschwindigkeit
- 0 bis 10 V DC
- Positionsausgang, für 0 bis 360°
- 5 bis 20 V DC
- Versorgung, inline mit dem Drehgeber
Signalpfad
Der Drehgeber liefert Impulse: die Phasen A und B in Quadratur, die die Geschwindigkeit und die Drehrichtung übertragen, und einen Indeximpuls I einmal pro Umdrehung. Der EC-LV wandelt sie in zwei lineare Spannungen um. Die Geschwindigkeitsspannung erreicht bei der Drehzahl am Messbereichsendwert ± 10 V DC, das Vorzeichen ergibt sich aus der Drehrichtung. Die Positionsspannung steigt über eine Umdrehung von 0 auf 10 V DC, ausgehend vom Index, und beginnt bei der nächsten erneut.
Der Artikel gibt die Aktualisierungsraten an: der Geschwindigkeitsausgang wird bei einer positiven Geschwindigkeit an der steigenden Flanke von Phase B aktualisiert und bei einer negativen an der fallenden Flanke, der Positionsausgang an beiden Flanken. Bei einem Drehgeber mit 512 Impulsen pro Umdrehung sind das 512 Aktualisierungen der Geschwindigkeit und 1 024 Aktualisierungen der Position pro Umdrehung. Die Standardausgänge des Drehgebers A, B, I und A⊕B werden durch den Messverstärker durchgeleitet, und außerdem steht ein Sinus-Cosinus-Ausgang mit 10 V Spitze-Spitze zur Verfügung.
Messverstärker
| Modell | EC-LV Inline-Messverstärker für Drehgebersignale, Frequenz-Spannungs-Wandler |
|---|---|
| Geschwindigkeitsausgang | ± 10 V DC beim Messbereichsendwert der Geschwindigkeit |
| Positionsausgang | 0 bis 10 V DC für 0 bis 360° |
| Weitere Ausgänge | Drehgeberimpulse A, B, I und A⊕B werden durchgeschleift; Sinus-Cosinus, 10 V Spitze-Spitze |
| Einstellungen | zwei Kippschalter für positive Drehrichtung und Messbereichsendwert der Geschwindigkeit; zwei voreingestellte Geschwindigkeitsbereiche, andere auf besondere Anfrage |
| Versorgung | 5 bis 20 V DC vom Drehgeberkabel, max. 270 mA; Verpolungsschutz bis 20 V DC |
| Steckverbinder | zwei, beschriftet mit ENCODER und POWER+SIGNAL |
| Gehäuse | 142 × 94 × 56 mm, 351 g, IP40, −40 bis 100 °C |
Vorgehensweise
- 01
Inline mit dem Drehgeber verbinden
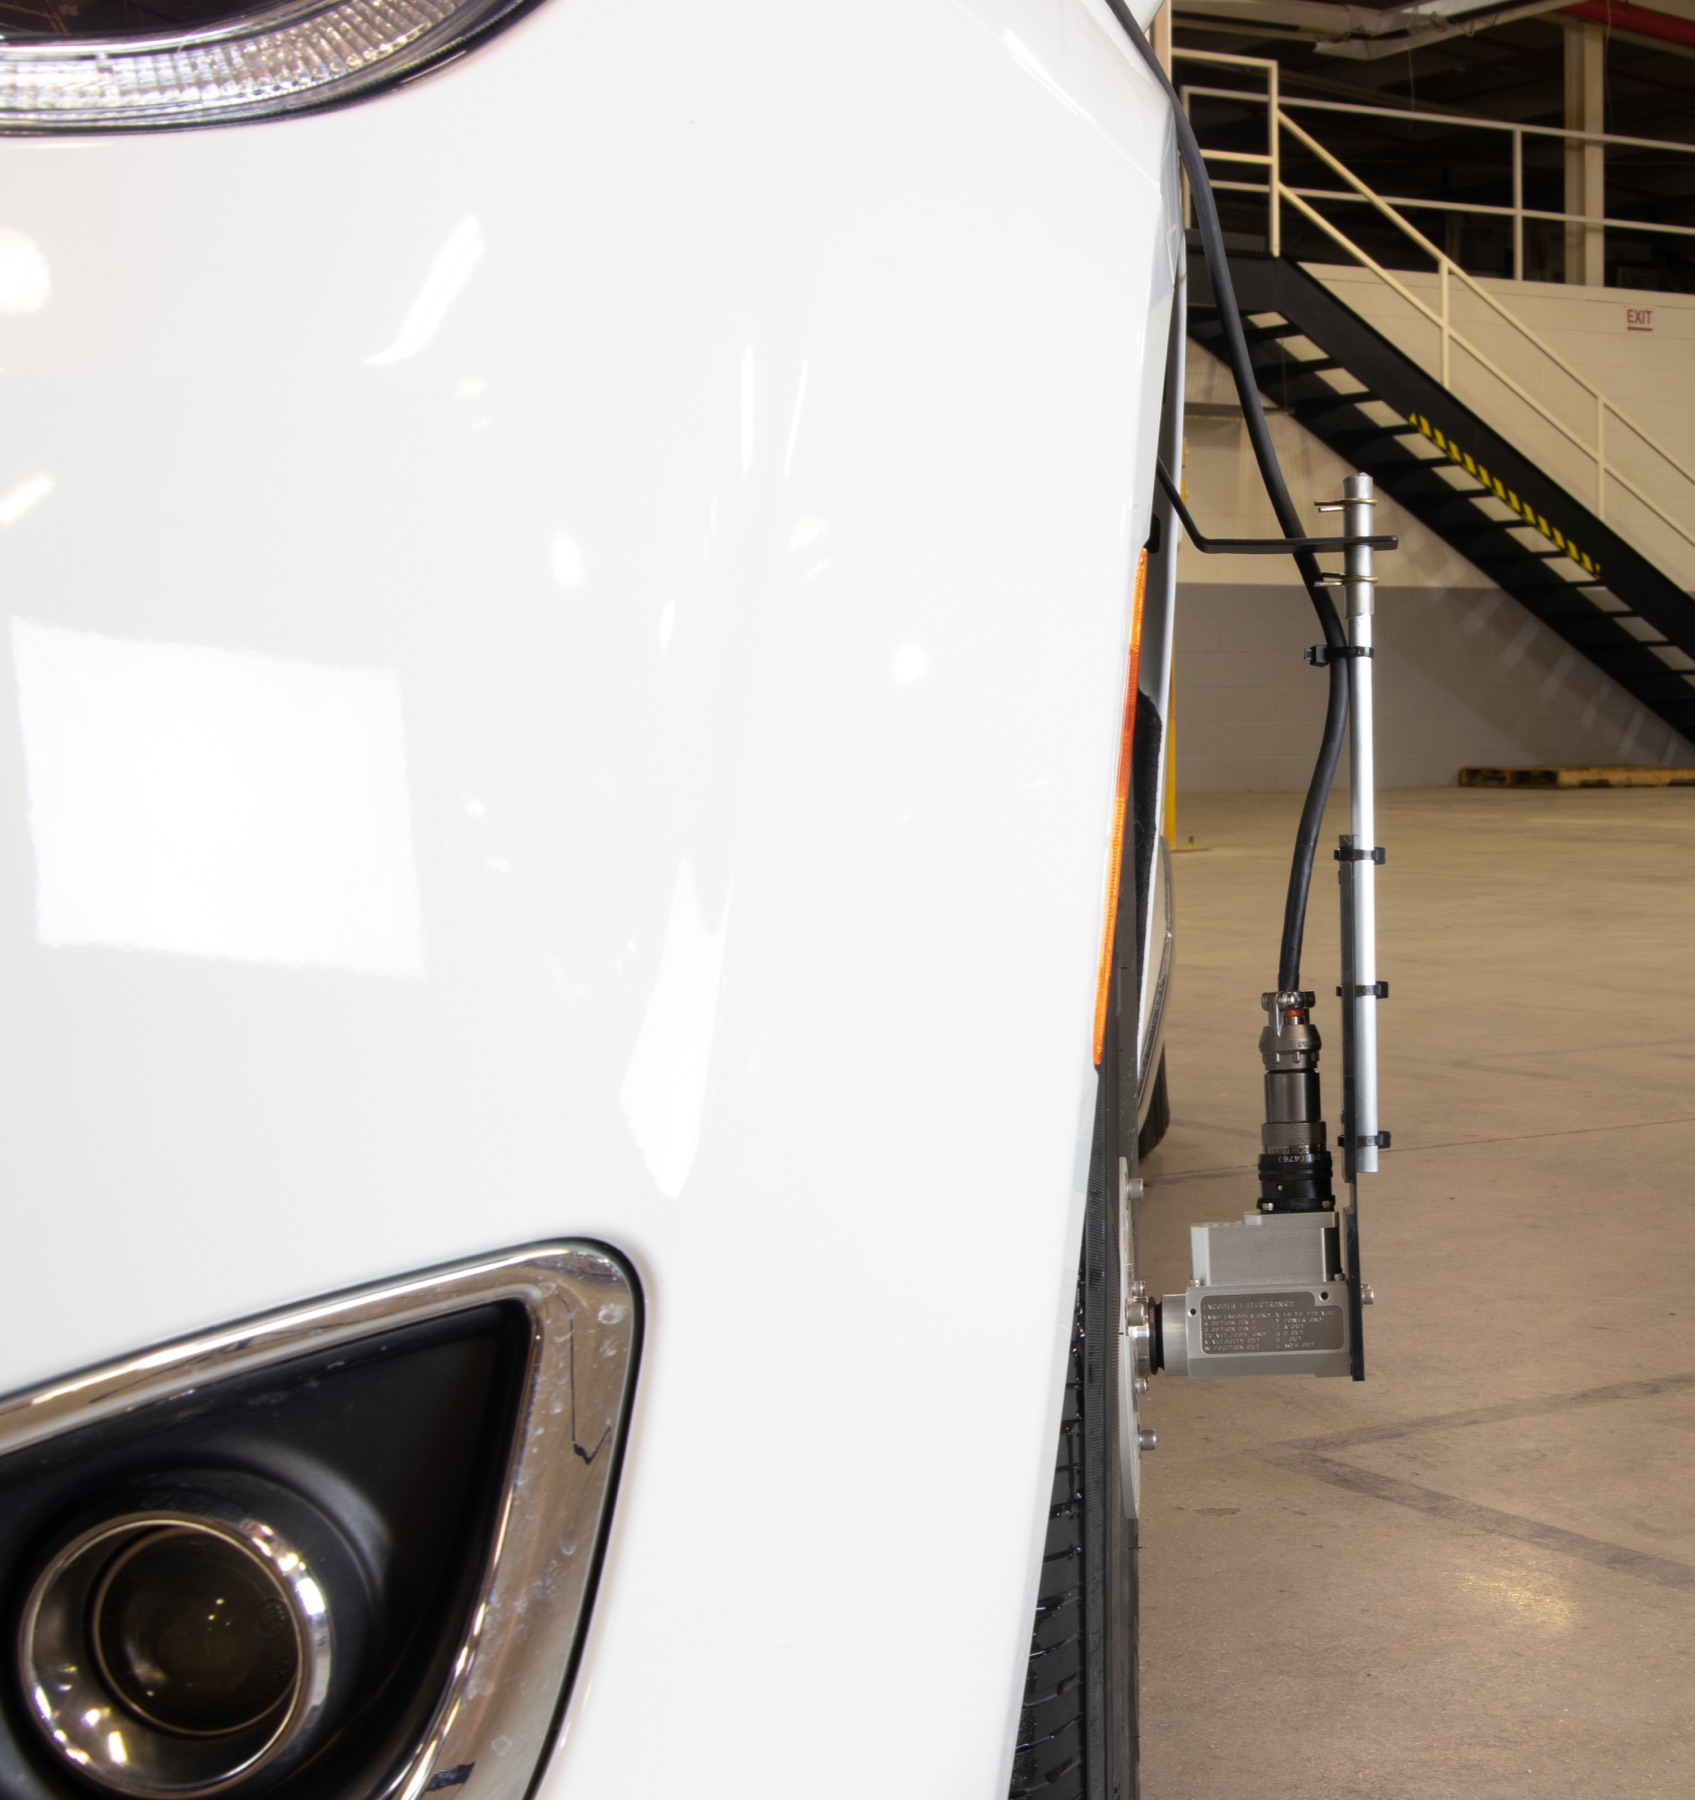
Der EC-LV wird in das Kabel eines Wheel Pulse Transducer oder eines Schleifrings mit integriertem Drehgeber geschaltet. Keine separate Stromversorgung und kein zusätzliches Kabel.
EC-LV Drehgeber-Messverstärker - 02
Geschwindigkeit am Messbereichsendwert auswählen
Einer der beiden ab Werk eingestellten Werte, standardmäßig 1 000 und 1 800 min⁻¹. Die Geschwindigkeit am Messbereichsendwert entspricht ± 10 V DC. Kundenspezifische Werte und eine kundenspezifische Spannung am Messbereichsendwert können angefordert werden.
- 03
Die positive Richtung auswählen
Der zweite Kippschalter legt fest, welche Drehrichtung, im Uhrzeigersinn oder gegen den Uhrzeigersinn, ein positives Ausgangssignal liefert.
- 04
Die beiden Spannungen aufzeichnen
Geschwindigkeit und Position gehen an analoge Eingänge des Datenerfassungssystems. Die Impulse bleiben dort verfügbar, wo das System sie ausliest.
Drehgeber
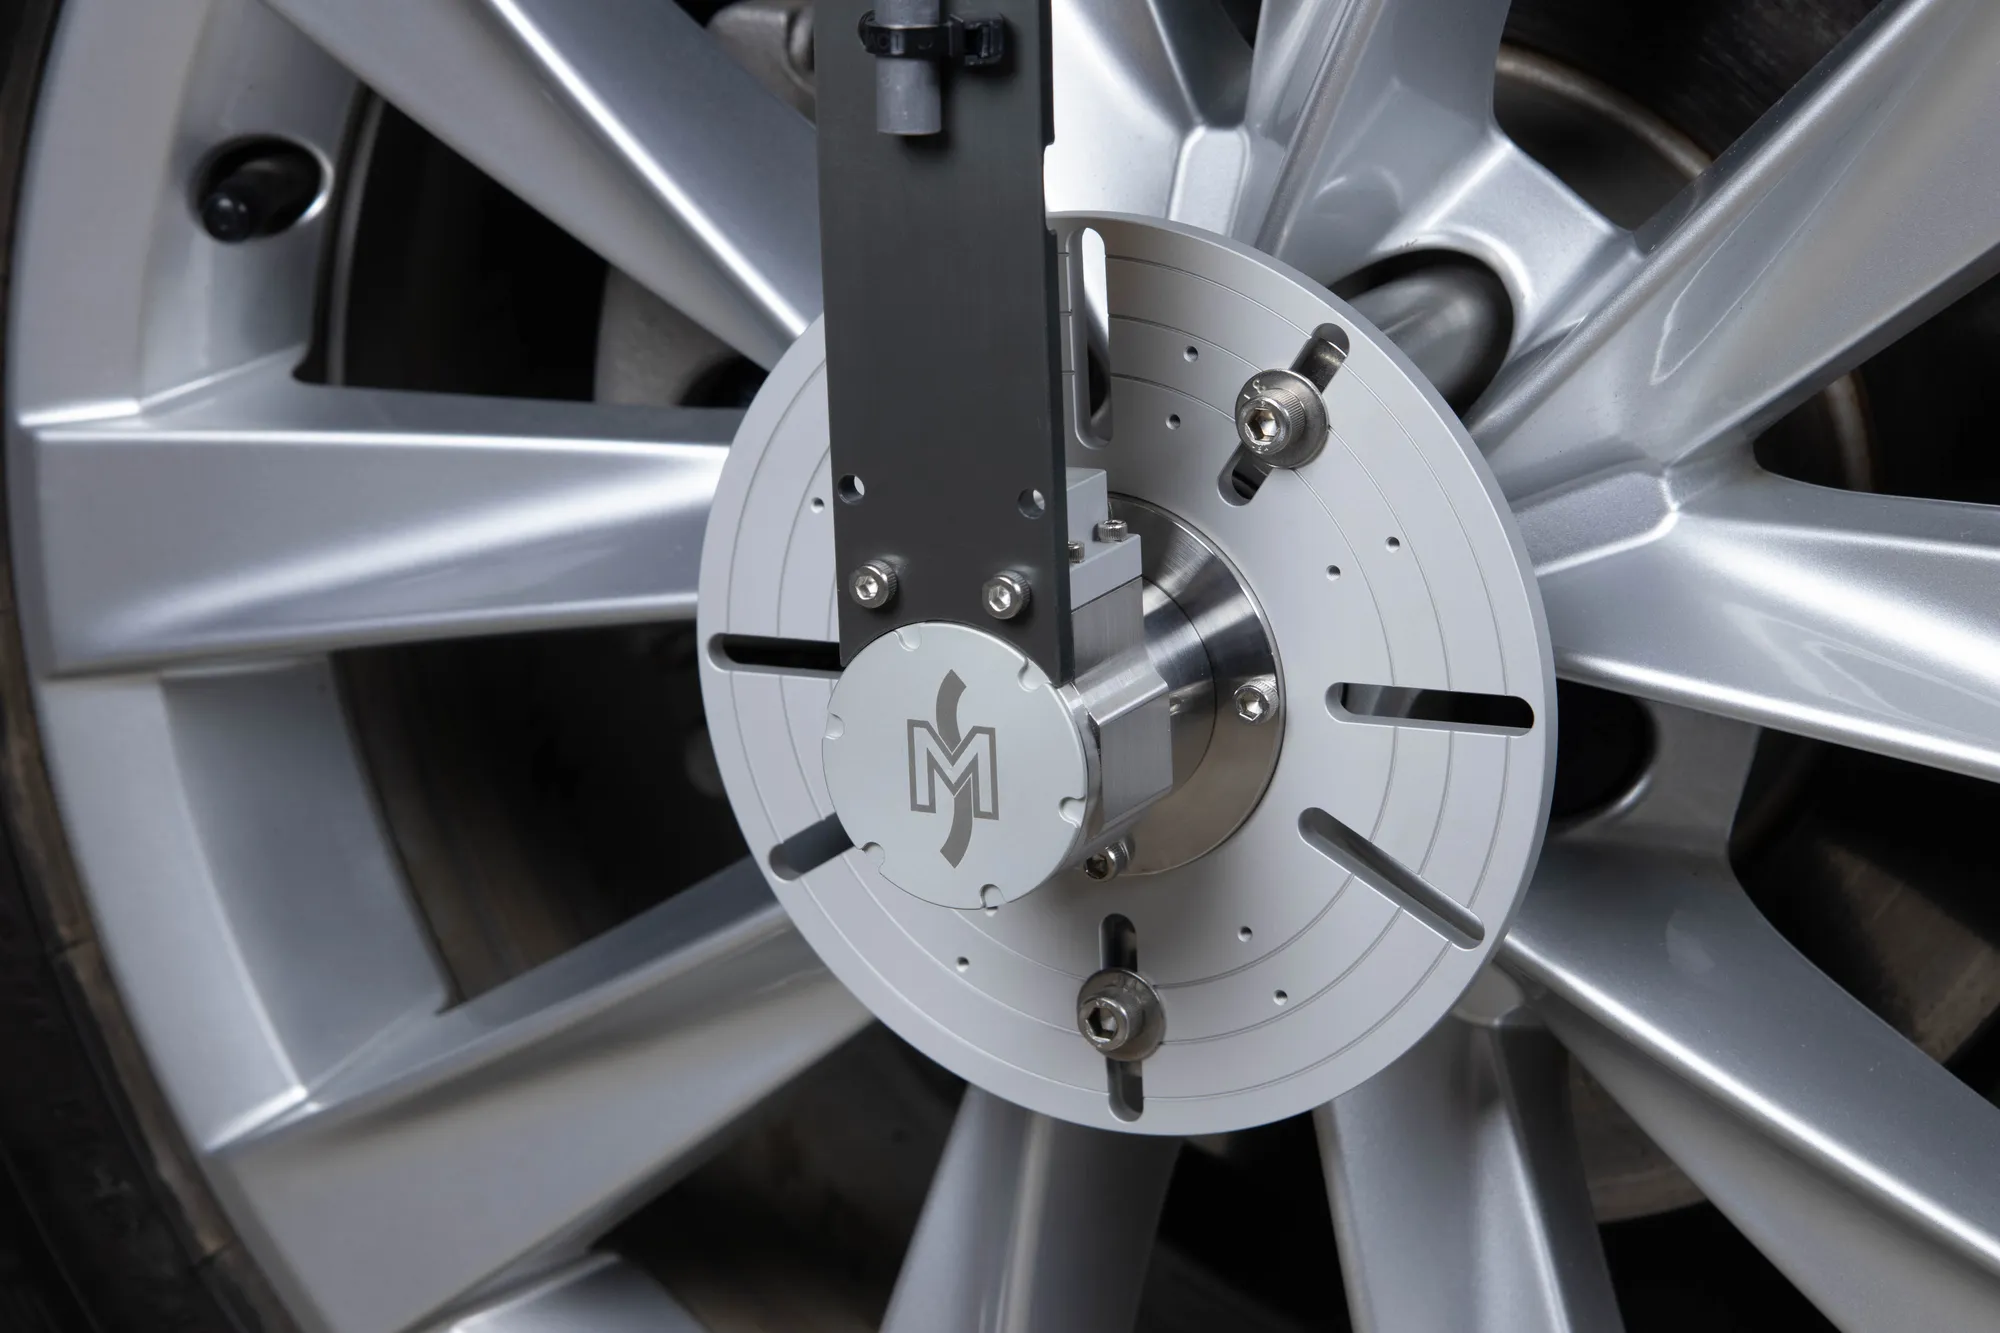
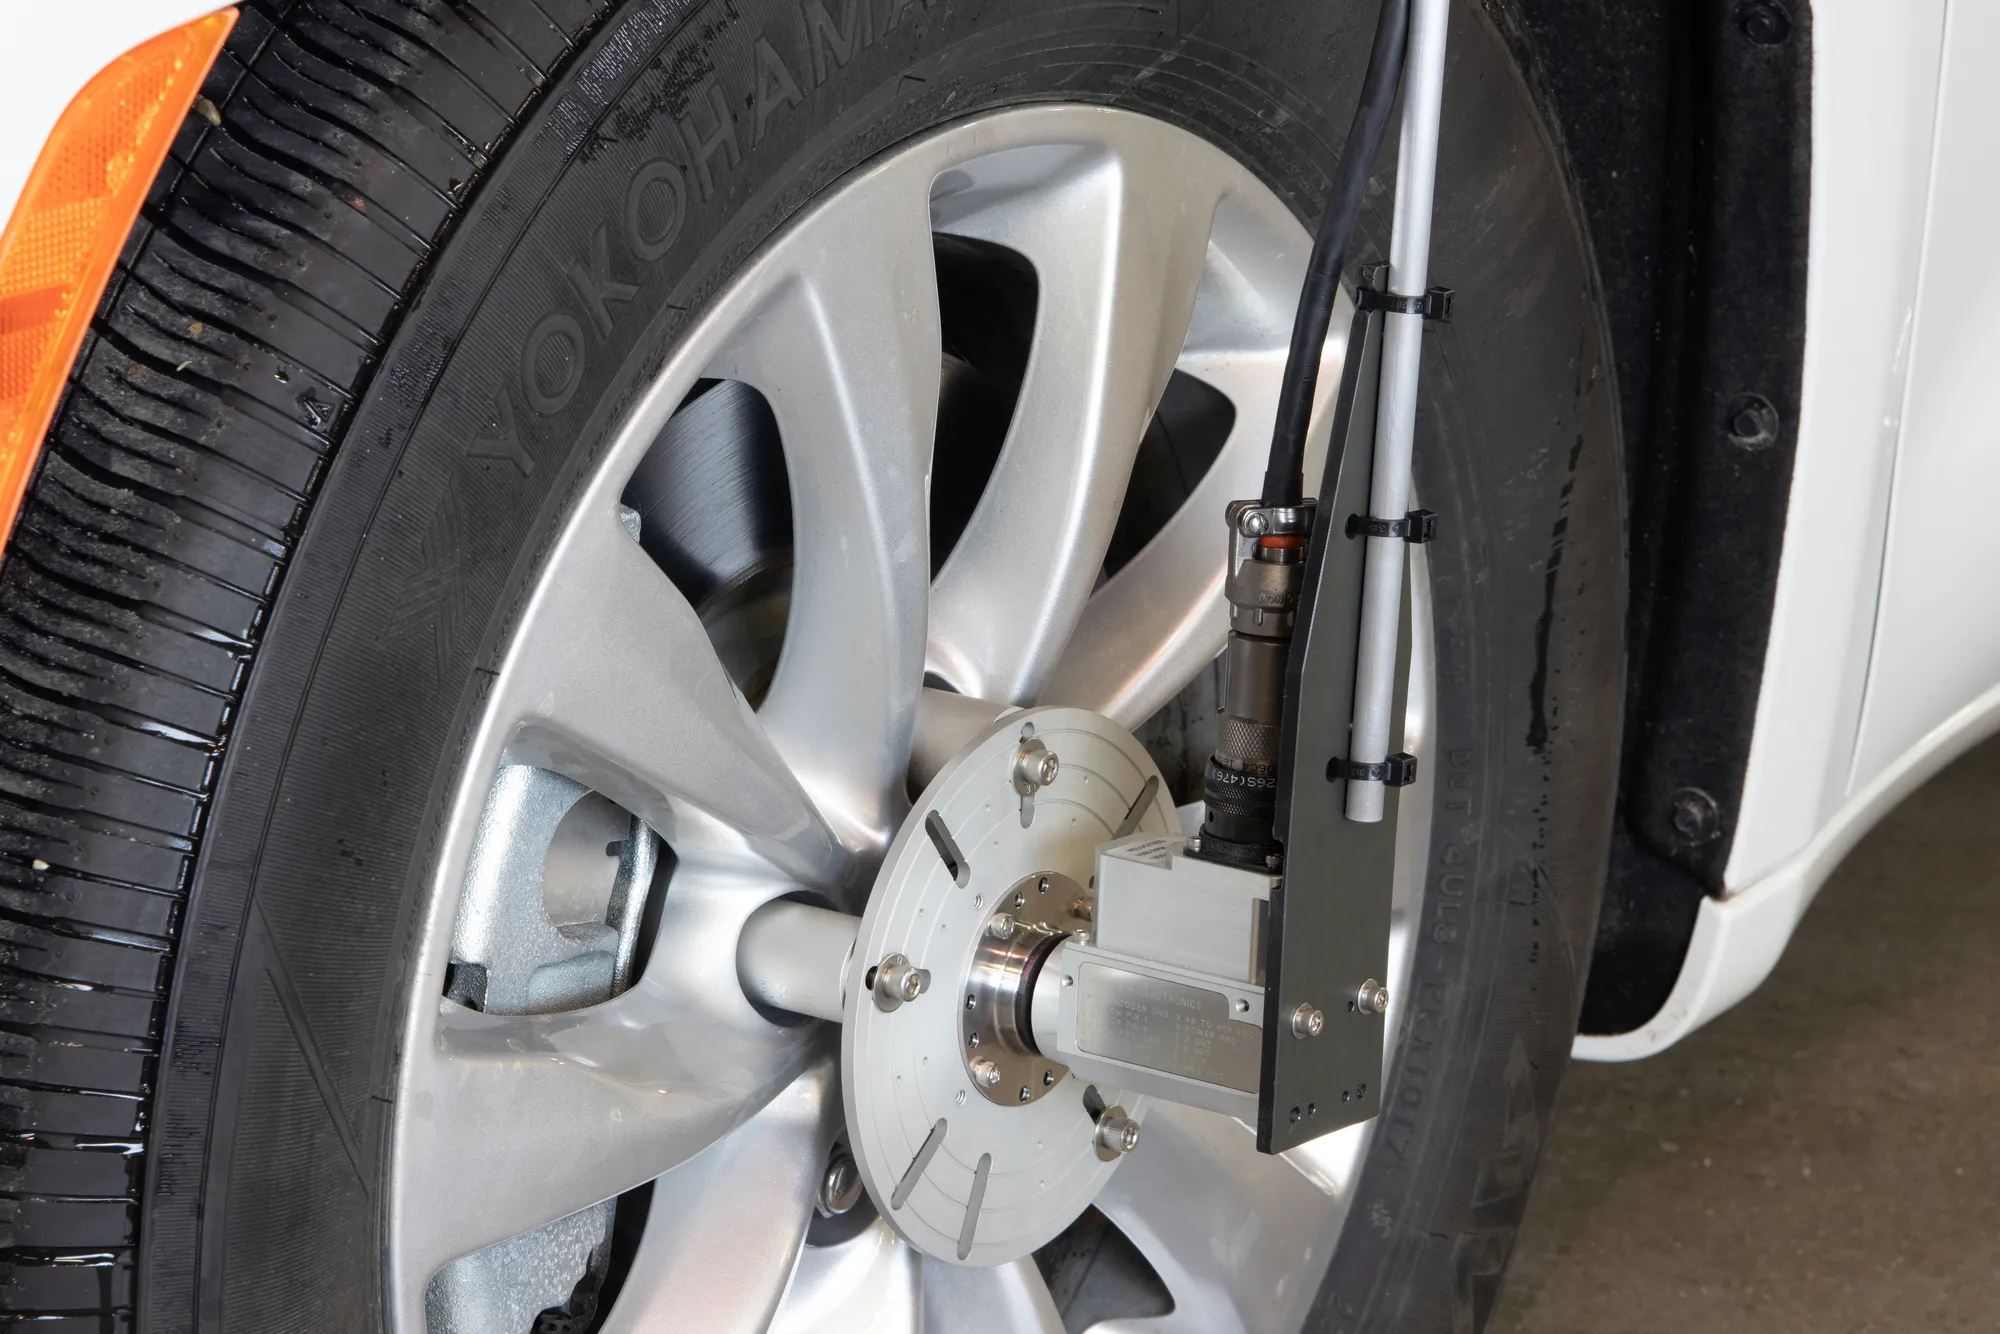
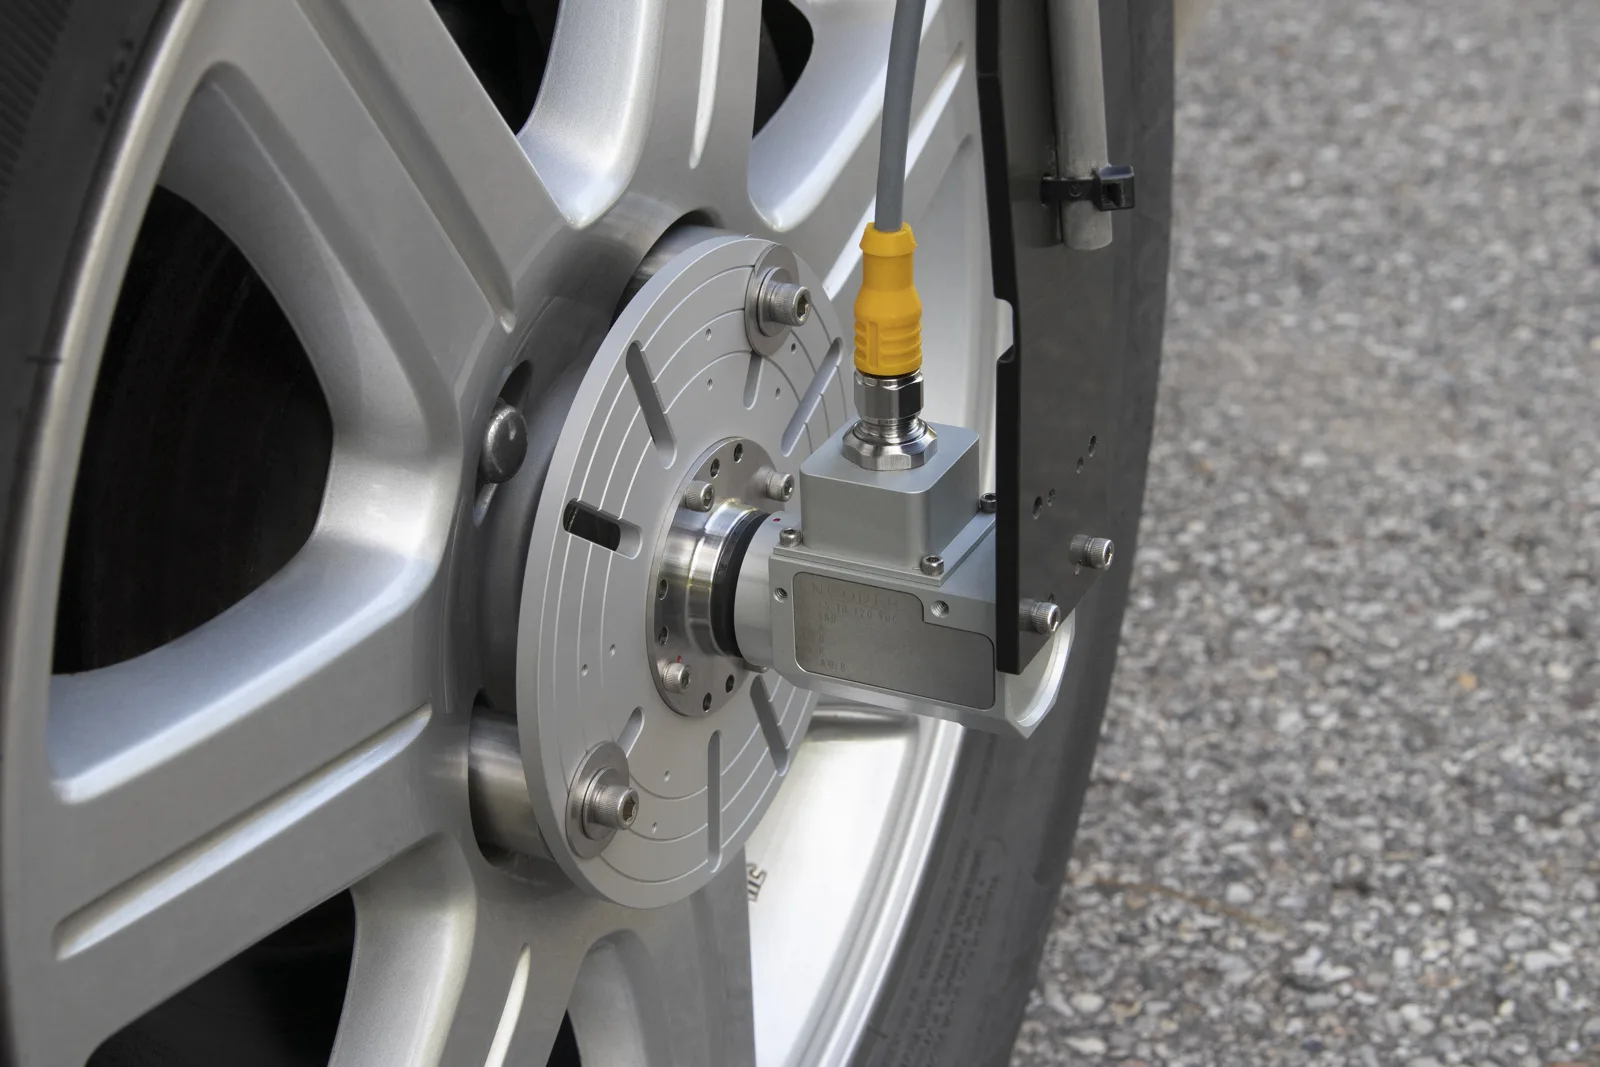
Der Wheel Pulse Transducer ist ein optischer Drehgeber, der außerhalb des Rades montiert wird und mit 50 bis 5 000 Impulsen pro Umdrehung bestellbar ist. Er hat vier Ausgänge mit 0 bis 5 V, die TTL-Lasten treiben: A und B in Quadratur, ein Indeximpuls I und A⊕B. Die Elektronik zur Wandlung von Frequenz in Spannung sitzt im Messverstärker, nicht im Drehgeber.
Der Messverstärker wird auch mit am Wellenende montierten Schleifringen mit integriertem Drehgeber verwendet. Die Baureihe SR/ERT hat Drehgeber mit 256 bis 512 Impulsen pro Umdrehung; die /E60-Ausführungen der SR-Baureihe haben einen Drehgeber mit 60 Impulsen pro Umdrehung, dessen Impulse pro Sekunde der Drehzahl in min⁻¹ entsprechen.
Ergebnis
Drehzahl und Winkel als zwei analoge Spannungen, die jedes Aufzeichnungsgerät mit analogen Eingängen aufnehmen kann, ohne Nachbearbeitung und ohne zusätzliche Stromversorgung. Die Drehgeberimpulse bleiben auf demselben Kabel für die Systeme verfügbar, die sie auslesen.
Häufige Fragen
Benötigt ein Frequenz-Spannungs-Messverstärker für Drehgeber eine eigene Stromversorgung?
Nein. Der EC-LV wird über das Drehgeberkabel in Reihe versorgt, 5 bis 20 V DC, maximal 270 mA.
Sind die Drehgeberimpulse nach der Umwandlung weiterhin verfügbar?
Ja. Die Ausgänge A, B, I und A⊕B werden durch den EC-LV durchgeschleift, zusätzlich zu den beiden Spannungen und dem Sinus-Cosinus-Ausgang.
Wie oft wird der analoge Drehzahlausgang aktualisiert?
Einmal pro Impuls der Phase B, und der Positionsausgang an beiden Flanken. Bei einem Drehgeber mit 512 Impulsen pro Umdrehung sind das 512 Aktualisierungen der Geschwindigkeit und 1 024 Aktualisierungen der Position pro Umdrehung.
Kann die Skalierung des Drehzahlausgangs geändert werden?
Zwei Messbereichsendwerte der Geschwindigkeit sind ab Werk eingestellt, standardmäßig 1 000 und 1 800 min⁻¹, und werden mit einem Kippschalter ausgewählt. Andere Werte und eine kundenspezifische Spannung für den Messbereichsendwert können angefordert werden.
Ähnliche Anwendungen
Alle Anwendungen-
 Geschwindigkeit Radgeschwindigkeit und Wegstrecke Radgeschwindigkeit, Fahrzeuggeschwindigkeit und zurückgelegte Wegstrecke, abgeleitet aus der Drehung des Rades selbst.
-
 ADAS Tracking autonomer Fahrzeuge Zurückgelegte Strecke, an den Rädern gemessen, für Koppelnavigation und Mobile Mapping, wenn GNSS nicht verfügbar ist.
-
 Geschwindigkeit Radrotation bei niedriger Geschwindigkeit Weg und Geschwindigkeit bei nahezu null Geschwindigkeit und über einen Richtungswechsel hinweg, ohne den Fehler, den eine lose Statorhalterung verursacht.